机の上の答えから、部屋の中の行動へ
ShakeyはSRIの人工知能研究で開発された移動ロボットです。周囲を観測すること、どの順に動くかを考えること、実際に動くことを一つのシステムにつなぐ研究対象でした。
SRIの記録では研究期間は1966〜1972年。単一の完成品の発売日ではなく、複数年の研究として位置付けられています。
箱を集め、障害物を避ける
SRIの回顧記事には、七つの部屋からなる環境で指定した場所を探す、指定された箱を集める、障害物を避けるという課題が記されています。Computer History Museumは「ブロックを台から押し落とす」という指示を例に挙げています。
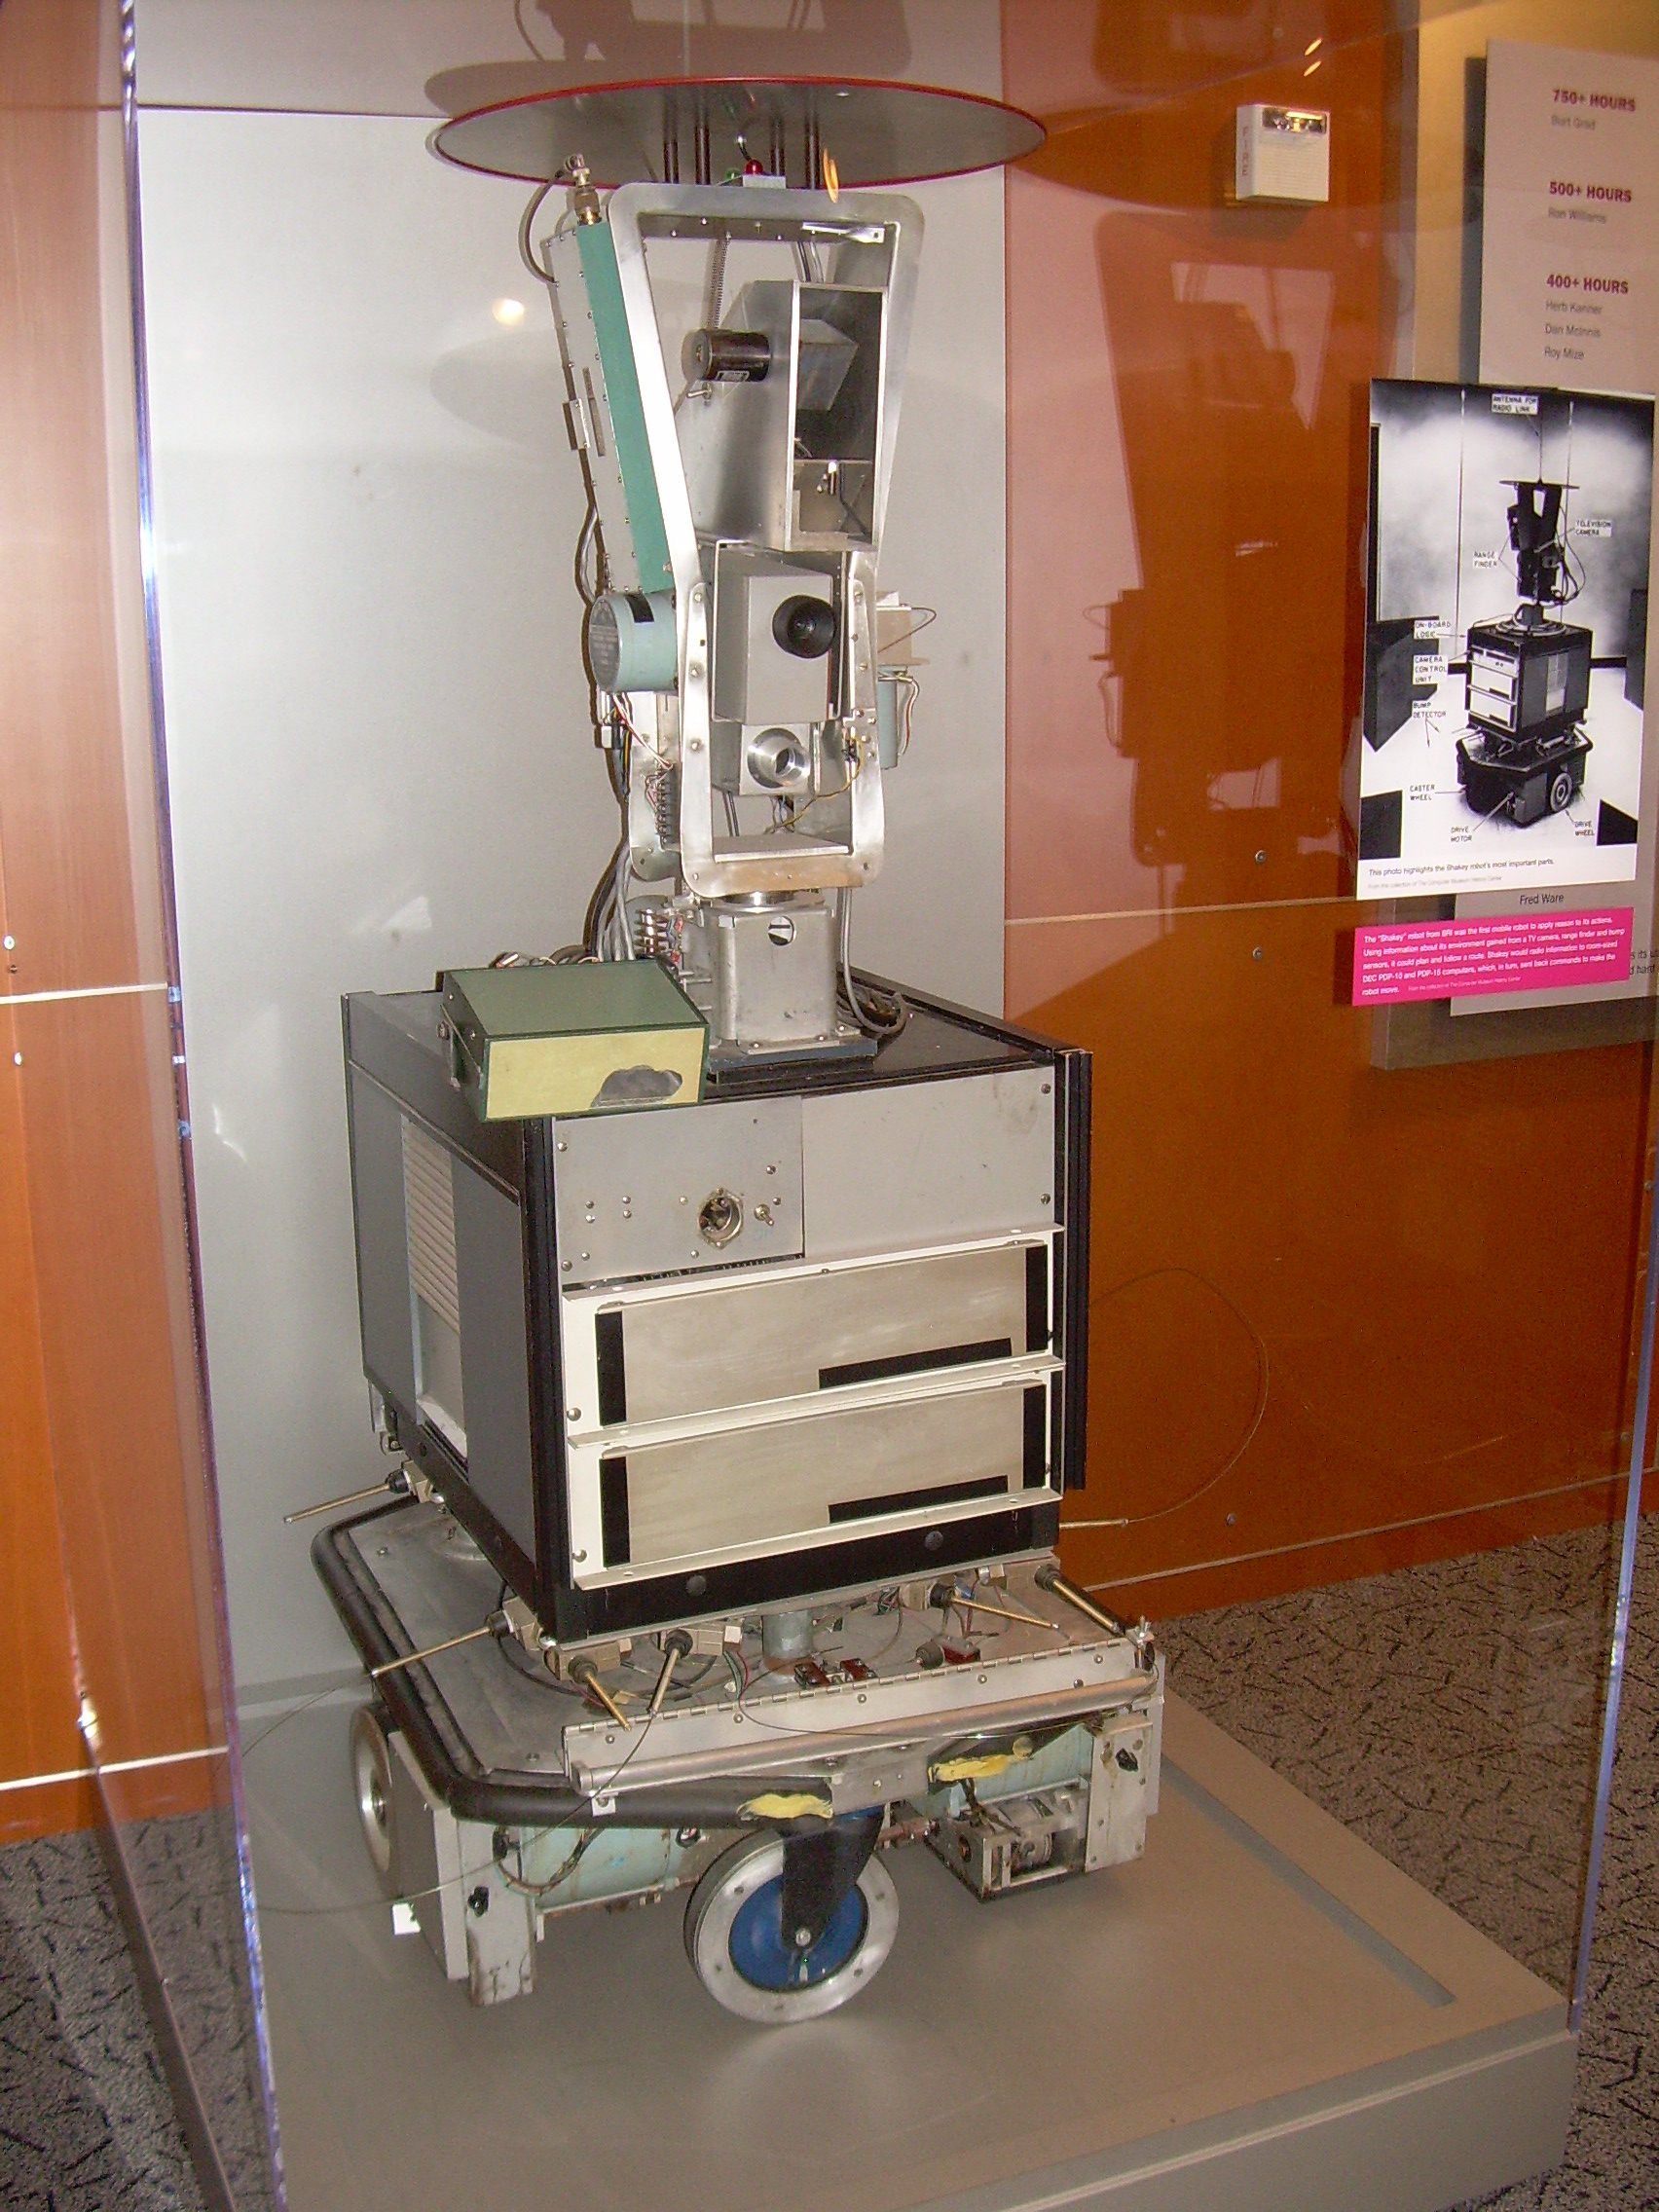
写真では、車輪のある台にセンサー部が積み上がった実機を見られます。SRIの説明によると、カメラや距離計、接触を検知する装置、物を押す部品を備え、通信によって離れた制御計算機とつながっていました。
出典:75 Years of Innovation: Shakey the Robot / Shakey — Object ID X279.83
資料を見て読む
 画像を原寸で開く
Computer History MuseumでCarlo Nardoneが2007年11月10日に撮影。1966〜1972年の研究で使われたShakeyを、後年の展示で記録した写真です。研究当時の実験風景ではありません。
Carlo Nardone · CC BY-SA 2.0 · 取得した原ファイルのまま。表示時のみ縮小。切り抜き・色変更なし。 · 画像の出典 · 利用条件
動作には、始められる条件と結果がある
計画を立てる仕組みSTRIPSでは、物や行動に加えて、行動に必要な前提条件と、その行動がもたらす効果を表します。現在の状態から目標の状態へ届くように、途中の目標と行動の順番を組み立てます。
たとえばSRIの説明は、ドアの近くから隣の部屋へ移る場面を使っています。「移動する」という言葉だけでなく、どこにいるか、何が可能か、実行後に状態がどう変わるかを扱う点が計画の核心です。認識した環境と計画に使う表現をつなぐ必要もあります。
限られた環境で、複数の能力をつなぐ
ここで示されるのは、研究用に定めた環境や課題での能力です。写真一枚から走行速度や成功率を読み取ることも、今日の街中を自由に移動できると結論することもできません。
Shakeyを見る面白さは、一つの部品の性能だけでなく、認識・計画・動作が互いに依存することにあります。現代のエージェントの記事と読み比べると、目標を手順へ分けるという課題が形を変えて続いていることが分かります。
出典:Shakey the Robot — SRIの研究史 / 75 Years of Innovation: Shakey the Robot
実験の日ではなく、保存された実機を見る
掲載写真はCarlo Nardoneによる2007年の博物館展示の記録です。装置の形やセンサーの配置を見る資料として使い、1960年代の研究現場の写真とは区別しています。
所蔵品解説の写真には別の撮影者が記載されています。この展示で使用した画像の著作者と利用条件は、実際に取得したCommonsの写真の記録に従います。
出典:Shakey — Object ID X279.83 / Shakey the Robot — Carlo Nardoneの展示写真
出典をたどる
本文は資料をもとにした日本語の解説です。引用画像は個別に出典を表示しています。研究の結果と現在の製品の提供条件は区別して読んでください。
- 研究機関・大学・企業の回顧Shakey the Robot — SRIの研究史 SRI International · 資料自体の発行年は記載せず · 1966–1972年の研究を回顧する歴史ページ。
読む場所:冒頭の研究期間と、planning・route-finding・objectsの説明
研究期間、周囲を認識して行動を計画する課題、実験対象。
資料確認 2026-10-29 - 研究機関・大学・企業の回顧75 Years of Innovation: Shakey the Robot SRI International · 2021-04-03 · 研究当時の論文ではなく、開発機関による回顧記事の公開日。
読む場所:Shaking up the world of AI、The technology of Shakey the Robot
センサー、遠隔の制御計算機、箱を集める課題、STRIPSの前提条件と効果。
資料確認 2026-10-29 - 博物館の所蔵品記録Shakey — Object ID X279.83 Computer History Museum · 資料自体の発行年は記載せず · 博物館の所蔵品解説。Date Introducedは1969。
読む場所:DetailsとDescription
実機の識別、カメラと接触センサー、遠隔計算機、ブロックを台から押す指示。掲載写真の撮影者とは区別。
資料確認 2026-10-29 - 画像の来歴・利用条件Shakey the Robot — Carlo Nardoneの展示写真 Wikimedia Commons(各著作者の画像と来歴) · 2007-11-10 · 写真の撮影年代、または画像が収録された原資料の日付。Commonsへのアップロード日ではありません。
読む場所:Summary / Licensing / File history(固定した説明ページの版)
画像の対象、撮影者または原資料著者、日付、権利表示。装置の性能の根拠にはしない。
資料確認 2026-10-29